
随着物理 AI 加速从数字世界走向物理世界,人形机器人正在从运动展示和单项技能验证,迈向真实生产环境中的连续作业。在工业现场,机器人面对的不只是“看见目标并完成动作”,还包括复杂动力学、接触操作、工艺约束、异常工况以及长程任务执行等工程挑战。
上海开普勒机器人有限公司 (以下简称“开普勒”) 聚焦工业人形机器人及关键核心部件研发,围绕行星滚柱丝杠、直线与旋转执行器、关节模组、运动控制、工业人形机器人本体及具身智能构建技术体系。依托工业智能感知、数字孪生和真实工业场景方面的积累,以及联合浙江大学人工智能学院团队开展的具身智能基座大模型研发,正在形成从“核心部件 — 机器人本体 — 数据采集 — 模型训练 — 仿真验证 — 真实工业应用”的完整技术链路。
基于 NVIDIA 物理 AI 技术体系,开普勒围绕 NVIDIA Isaac Lab、NVIDIA Isaac GR00T、NVIDIA Cosmos 等技术开展探索,将 NVIDIA 在仿真、机器人基础模型和世界模型方面的能力,与开普勒工业机器人硬件平台、真实工业数据和具身智能模型研发能力相结合,推动物理 AI 从模型训练进一步走向真实工业环境中的验证、迭代与产业化应用。
业务挑战:物理 AI 工业落地需要跨越三道鸿沟
第一道|仿真 — 真机的鸿沟:工业人形机器人包含行星滚柱丝杠、高功率密度执行器等复杂机械与传动系统。摩擦、回差、传动效率、温升以及力矩 — 速度边界等真实物理特性难以被仿真模型完全描述,直接影响强化学习策略从仿真迁移到真实机器人的稳定性。
第二道|看得懂 — 做得好的鸿沟:装配、上下料、插接、搬运等工业任务不仅需要视觉和语言理解,还涉及真实接触、力控、双臂协同以及异常恢复。机器人需要把感知、认知与真实物理交互连接起来。
第三道|单项技能 — 长程任务的鸿沟:真实生产任务往往由多个步骤、工位和技能组成。机器人不仅需要完成一个动作,还需要理解任务目标、保持任务状态、组合已有技能,并在异常发生后恢复执行。
因此,工业物理 AI 需要“高性能机器人本体 + 核心执行部件 + 多模态感知 + 仿真训练 + 世界模型 + 具身智能模型 + 真实工业场景”共同构成完整工程体系。
采用的 NVIDIA 物理 AI 技术方案
| NVIDIA 技术 / 平台 | 在开普勒体系中的作用 | 形成的工程价值 |
| NVIDIA Isaac Lab | 构建机器人本体、执行器及工业任务高保真仿真环境,开展强化学习、运动策略和 Sim2Real 训练 | 降低真机试错成本,加速策略与参数迭代 |
| NVIDIA Isaac GR00T | 面向工业操作任务开展具身模型训练,将视觉、语言、机器人状态与动作连接 | 推动机器人从运动能力向任务理解与复杂操作演进 |
| NVIDIA Cosmos | 面向工业场景开展世界模型相关训练、场景扩展和数据生成 | 扩大训练数据分布,支撑真实数据与合成数据协同迭代 |
| NVIDIA Omniverse | 构建工业数字孪生与机器人任务仿真环境 | 将真实工业现场转化为可训练、可验证的数字空间 |
| NVIDIA Jetson Thor | 面向机器人端侧的物理 AI 计算与模型部署 | 支撑机器人端侧感知、推理与控制计算 |
| NVIDIA GPU 训练平台 | 支撑强化学习、具身模型、世界模型和长程任务模型训练 | 构建统一的机器人 AI 训练基础设施 |
实施过程:从核心部件到具身基座模型,构建工业物理 AI 闭环
01|自主核心部件与工业人形机器人:给物理 AI 一个真正的“身体”
开普勒围绕行星滚柱丝杠、直线与旋转执行器、关节模组和工业人形机器人本体构建核心硬件能力,并将真实机器人质量、惯量、关节范围、力矩 — 速度边界以及传动特性等参数持续引入 NVIDIA Isaac Lab。
通过“仿真训练 → 真机部署 → 差异分析 → 参数回流 → 模型修正 → 再训练”的循环形成 Sim2Real 持续迭代机制,使 NVIDIA 物理 AI 不仅能够在数字环境中训练,也能够在具有真实动力学约束的工业级机器人平台上持续验证。
02|行星滚柱丝杠 + 真实工业场景:让物理 AI 从仿真走向真实工业世界
物理 AI 的价值最终需要在真实物理世界中得到验证。开普勒自主研发的行星滚柱丝杠、直线与旋转执行器、关节模组及工业人形机器人本体,能够将 NVIDIA 在仿真训练、机器人基础模型和世界模型上的能力,承载到具有真实动力学约束的机器人系统中。行星滚柱丝杠及执行器不仅是机器人实现高负载、高精度运动的重要核心部件,也构成连接数字模型与真实物理系统的关键环节。真实机器人运行过程中存在负载变化、摩擦、回差、传动效率、温升以及力矩 — 速度边界等复杂物理特性,为 NVIDIA Isaac Lab 等平台开展高保真动力学建模、强化学习、Sim2Real 策略迁移和真机验证提供工业级物理载体。
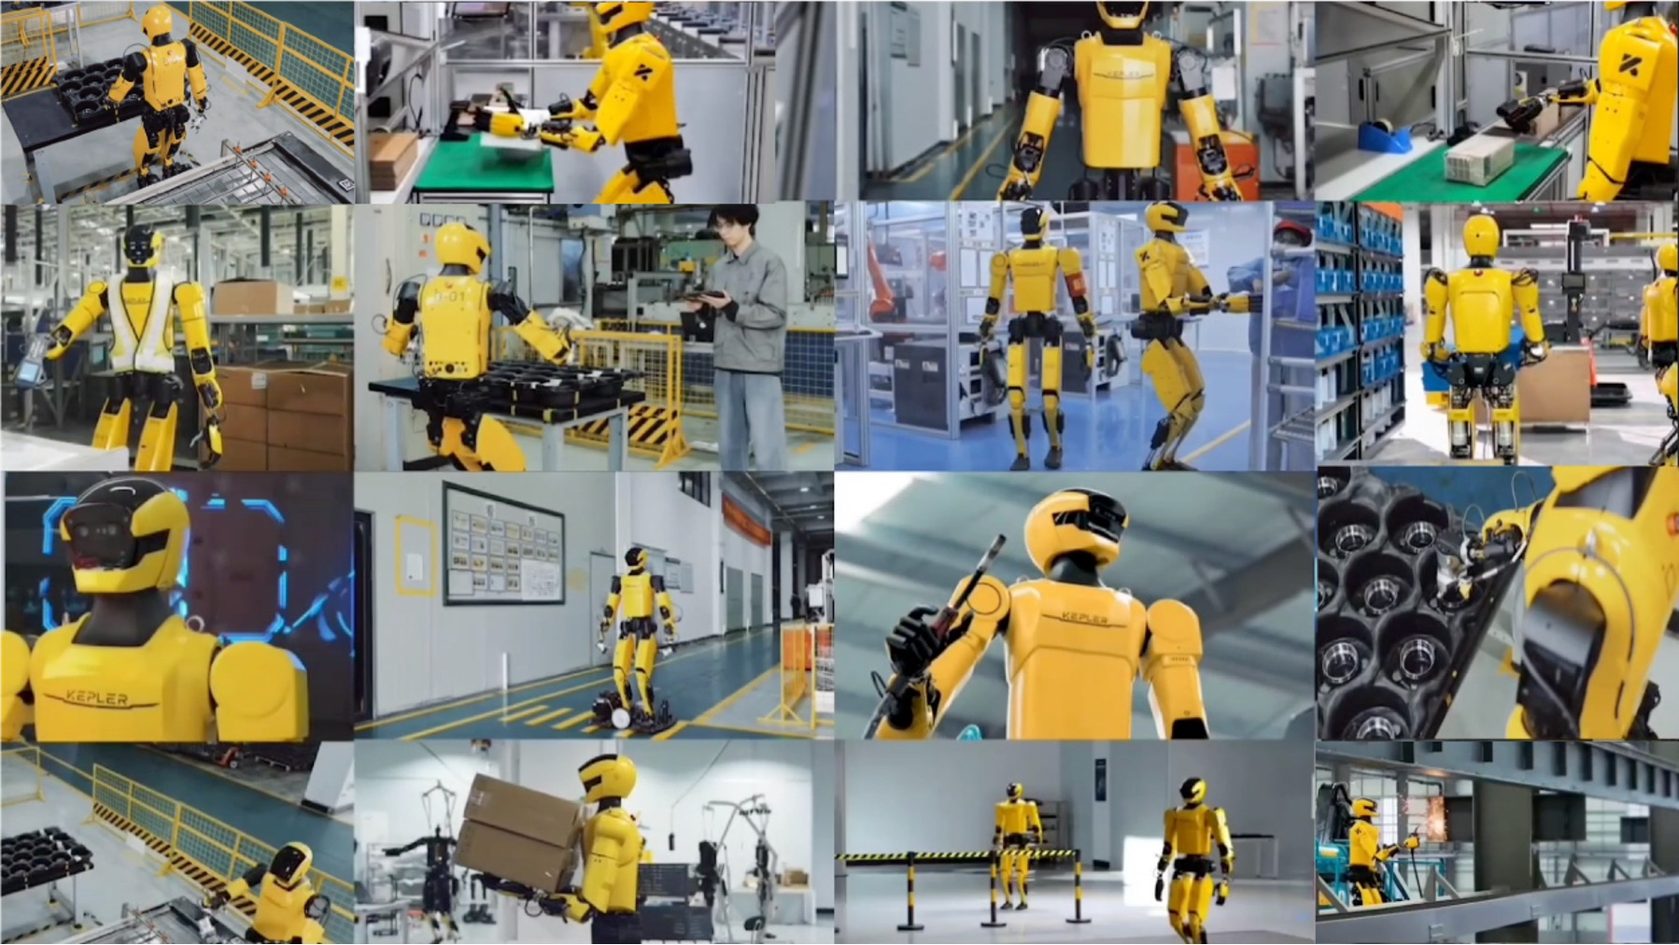
在此基础上,开普勒进一步将机器人部署到车间装配、数控机床上下料、高端制造等真实工业任务中,使物理 AI 不再局限于仿真环境或单项技能演示,而是在真实工件、真实设备、真实工艺流程和真实生产约束下接受验证。机器人在实际任务执行过程中持续产生环境感知、机器人状态、动作轨迹、任务结果以及成功、偏差和失败等实景数据,并将这些真实数据回流至仿真训练、世界模型和具身模型迭代过程,形成“真实工业任务 → 实景数据采集 → 仿真 / 世界模型扩展 → 模型训练 → 真机部署 → 工业任务验证 → 数据回流 → 模型持续迭代”的闭环。由此,开普勒能够为 NVIDIA 提供的不仅是机器人硬件平台,更是由自主核心部件、工业人形机器人本体、真实工业任务和实景数据共同构成的物理 AI 工业验证环境,推动物理 AI 从仿真训练和技术演示进一步走向真实工业应用。
03|具身智能基座大模型:让机器人从“会动作”走向“会完成任务”
在机器人已经具备运动和操作技能之后,下一个关键问题是如何完成跨工位、多步骤、长时间的复杂工业任务。围绕这一目标,结合浙江大学人工智能学院团队的研究力量,开展面向长程任务的具身智能基座大模型研发。
通过多模态感知、任务理解、记忆、推理、规划和技能调用,将机器人已经学习的运动与操作技能组织成完整任务链,使机器人逐步形成“感知 → 记忆 → 推理 → 规划 → 执行 → 反馈 → 复盘”的任务级闭环。NVIDIA Isaac GR00T 提供机器人基础模型能力,NVIDIA Cosmos 世界模型支持未来状态预测、场景扩展和数据生成,自主具身智能基座大模型进一步面向工业长程任务进行任务分解、技能组织和状态管理。
典型工业场景验证
车间装配场景
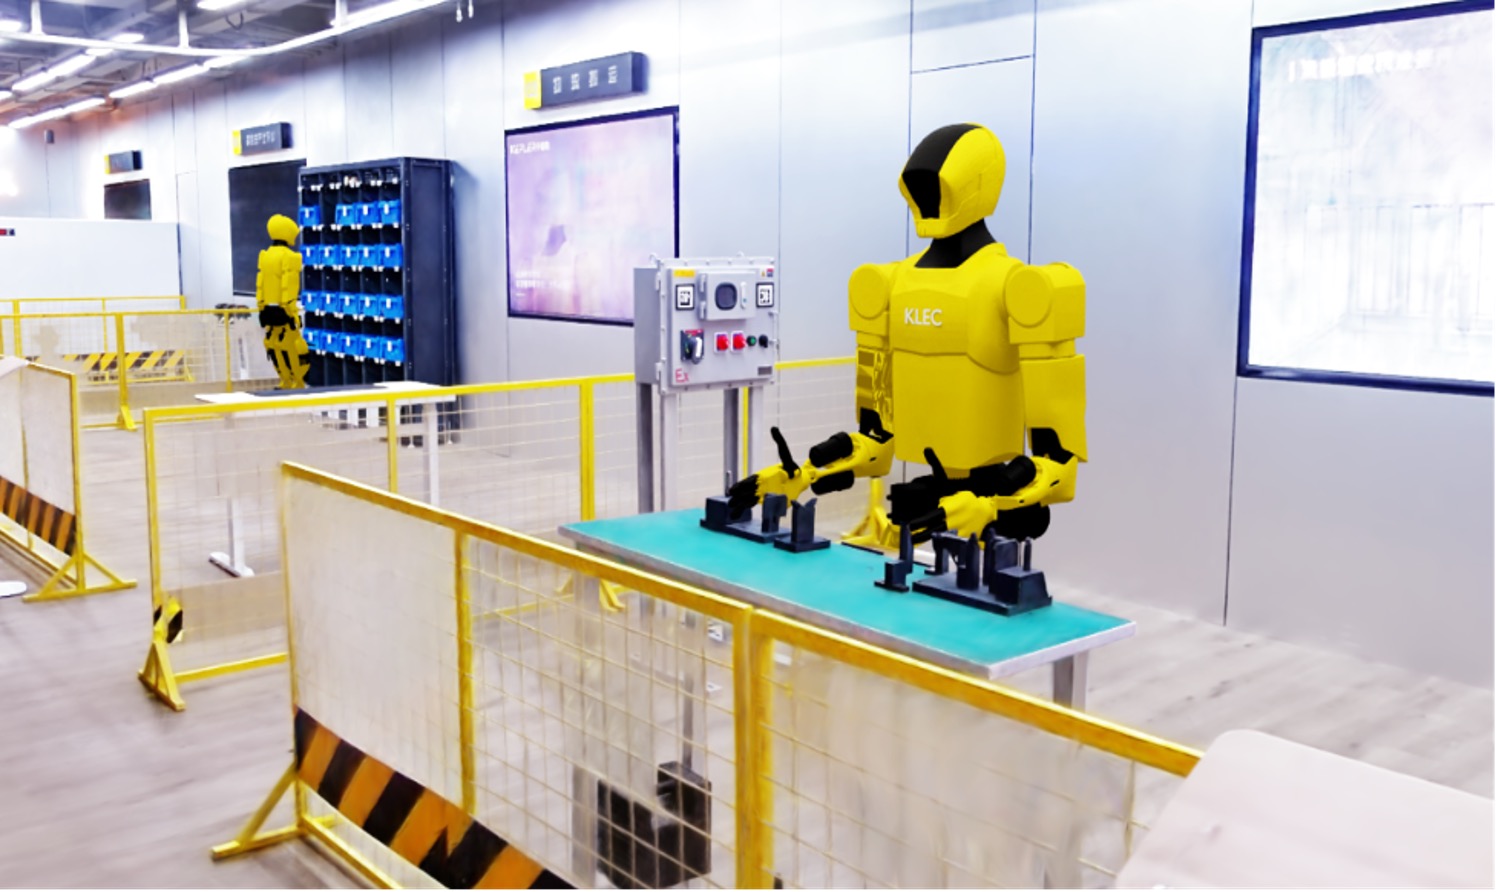
围绕抓取、搬运、定位、插装、装配等连续操作,通过 Isaac Lab 构建任务仿真环境,通过具身模型理解任务目标、工件状态与动作序列,并在真实机器人上进行任务验证。机器人执行产生的数据再次回流训练系统,持续优化策略。
数控机床场景
机器人需要完成工件识别、接近机床、取料、上下料、工位交互和任务退出等连续流程,并适应真实机床空间、工件位置和生产节拍约束,用于验证物理 AI 面向真实生产流程的连续任务执行能力。
阶段性成果
目前,开普勒已形成从 Isaac Lab 仿真训练、GR00T/Cosmos 模型训练与部署,到车间装配和数控机床等真实工业场景验证的技术链路。
| 指标类别 | 数据项 | 阶段性测试结果 |
| 仿真训练 | Isaac Lab 并行环境数、训练时长或迭代效率 | 单卡支持 4,096 个并行仿真环境;典型运动策略训练约 4–8 小时完成一轮有效训练,相较真机迭代显著缩短验证周期。 |
| Sim2Real | 策略真机迁移成功率 / 调试周期 | 已实现多类运动策略从 Isaac Lab 仿真环境向开普勒机器人真机迁移;典型策略可在 1–3 天内完成参数校准与真机迭代。 |
| 车间装配 | 任务成功率、单次任务时长、连续运行次数 | 典型抓取 — 搬运 — 定位 — 装配任务成功率 ≥93%;支持连续多轮任务执行。 |
| 数控机床 | 上下料 / 工位任务成功率、节拍、人工干预次数 | 典型数控机床上下料任务的完整执行成功率≥95%,支持取料 — 移动 — 上下料 — 工位交互等连续作业流程。 |
| 模型与数据 | GR00T/Cosmos 训练数据规模、技能数或数据扩展量 | 已开展 GR00T/Cosmos 相关训练与实际部署,形成“真实工业任务 — 实景数据 — 模型训练 — 真机验证 — 数据回流”的持续迭代闭环。 |
让物理 AI 走进真实工业世界
物理 AI 的下一阶段不仅是让模型在仿真环境中表现得更好,更重要的是进入真实物理世界,在真实机器人、真实任务和真实工业约束中完成验证与持续迭代。开普勒在连接这一关键环节充分体现了价值。
物理 AI 的物理载体:开普勒自主研发的行星滚柱丝杠、直线与旋转执行器、关节模组和工业人形机器人本体,为 NVIDIA 物理 AI 提供具有真实动力学约束的工业级机器人平台,支撑 Sim2Real、运动控制、复杂操作及真机部署验证。
物理 AI 的工业数据与场景载体:依托真实工业场景资源以及工业智能感知、数字孪生等技术积累,为模型提供真实任务、实景数据以及持续迭代验证环境。
物理 AI 的模型创新与验证载体:通过自主具身智能基座大模型研发,将 NVIDIA Isaac GR00T、Cosmos 等能力进一步与长程任务规划、机器人技能以及工业应用连接起来。
开普勒与 NVIDIA 的技术结合提供的不仅是一台人形机器人,而是“自主核心部件 + 工业级机器人本体 + 真实工业场景与实景数据 + 具身智能基座大模型”的工业级物理 AI 验证与落地平台。
NVIDIA 提供物理 AI 技术底座,开普勒则提供物理 AI 进入真实工业世界所需要的身体、数据、任务和场景。双方结合,可进一步形成“仿真 → 数据 → 模型 → 本体 → 真机任务 → 数据回流 → 再训练”的工业闭环。
客户引语/Quote
“物理 AI 真正创造工业价值,关键是让模型进入真实机器人和真实生产环境,在持续的物理交互中学习和进化。开普勒希望发挥在行星滚柱丝杠、关节执行器、工业人形机器人本体以及真实工业场景方面的优势,与 NVIDIA Isaac、GR00T 和 Cosmos 等物理 AI 技术深度融合,打通从仿真训练、模型学习到真机验证和数据回流的完整闭环,并结合具身智能基座大模型研发,让机器人从‘会运动、会操作’进一步走向‘能够稳定完成复杂工业任务’。”
—— 上海开普勒机器人有限公司 具身智能高级工程师,陈宇涛
客户简介
上海开普勒机器人有限公司是一家聚焦工业人形机器人、关键核心部件、具身智能及工业应用的机器人企业。公司从底层核心部件向上构建工业人形机器人技术体系,围绕“行星滚柱丝杠 → 直线 / 旋转执行器 → 关节模组 → 运动控制 → 工业人形机器人本体 → 具身智能”形成纵向技术能力。
依托工业智能感知、数字孪生及工业应用场景方面的积累,并结合具身智能基座大模型研发,进一步打通机器人本体、工业数据、模型训练和实际应用之间的技术链路。开普勒能够为物理 Physical AI 提供的不只是一台机器人,而是一个可进入真实工业环境持续验证和迭代的工业级物理 Physical AI 平台。