
JoyAI-Sim
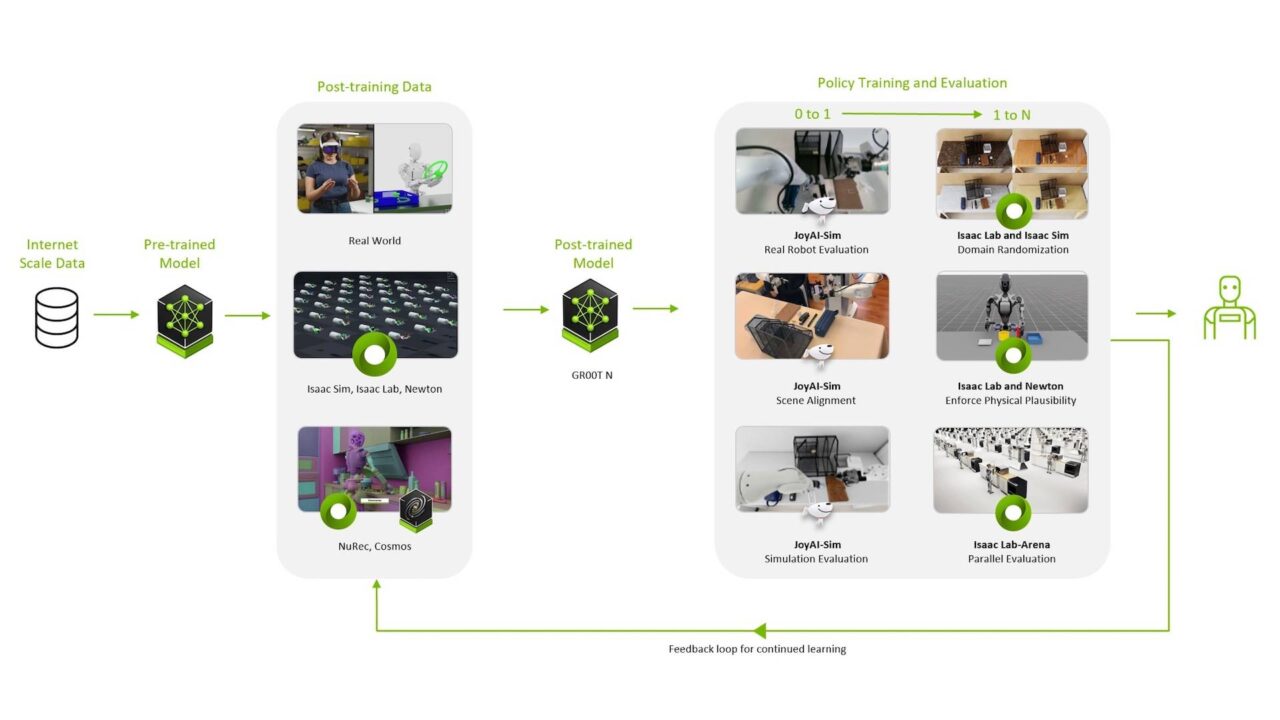
随着 AI 正在加速进入物理世界,具身智能正从单点算法突破走向数据、仿真、评测与部署协同演进的新阶段。面向具身智能数据获取成本高、仿真与现实对齐难、模型评测难以规模化等挑战,京东推出 JoyAI-Sim“机器人⇌仿真⇌人类”人机数据对齐工具链,在仿真环境中对数据资产、任务场景、交互动作进行高保真的还原,结合 Isaac Lab-Arena 高质量视效、高精度物理仿真与规模化评测能力,形成模型开发与仿真评测迭代闭环全流程,通过京东云为开发者提供从数据生产到模型评测的全流程服务,加速机器人策略从仿真走向真实应用。
Isaac Lab-Arena
NVIDIA Isaac Lab-Arena 提供了高质量视效、高精度物理仿真与规模化评测的能力,通过 RTX 技术对材质、光照进行具有真实质感的渲染,通过 Newton 物理引擎技术对交互过程进行更精准的还原,通过精简的 API 简化任务设计流程,支持跨机器人本体、物体与环境的大规模并行评测,可大幅降低评测任务实施门槛,便于开发者快速开发评测系统、发布标准化评测方案。
一、JoyAI-Sim 从 0 到 1 构建与真机评测对齐的仿真评测任务
真机评测最接近实际部署环境,但成本高、速度慢,JoyAI-Sim 围绕“Robot ⇌ Simulation ⇌ Human”构建了具身仿真工具链,支持与真机评测对齐的仿真评测任务构建,以及人机对齐的数据合成。
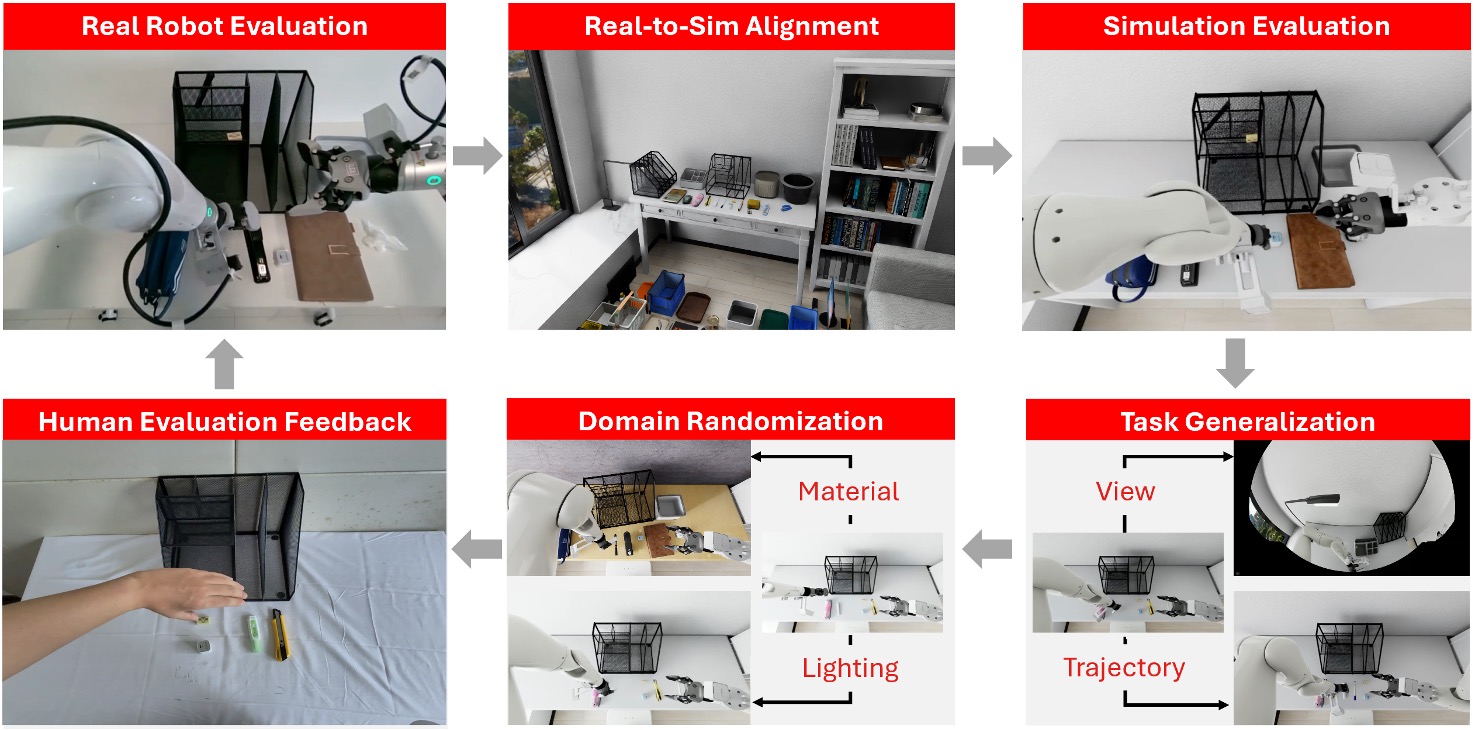
JoyAI-Sim 将数据资产的真实尺寸、质量、材质等物理属性还原到了仿真环境中,作为具身操作模型的物理交互对象。同时,通过针对真实视频与仿真渲染结果的校准与比对,可在仿真评测环境中持续修正视角、空间布局和资产参数,更加对齐地重建真实场景的交互反馈,并大规模创建评测和学习任务,使同一模型能够在统一任务定义下进行真机与仿真对照测试,为后续批量评测建立可靠基线。
模型部署到 JoyAI-Sim + Isaac Lab-Arena 仿真评测环境后,可记录任务成功率、碰撞、超时、轨迹、关节状态及多视角视频等信息,并通过改变物体位置、观察视角、材质和光照开展域随机化及泛化测试。除客观指标评测外,还支持人类反馈,评审者从接近操作者的视角检查模拟动作是否自然、合理和符合任务意图,并将反馈用于调整场景、控制和评测规则,这一机制补足了单一成功率无法反映的动作自然度与人机对齐问题。
二、Isaac Lab-Arena 从 1 到 N 大规模扩展评测任务
JoyAI-Sim 通过人机数据对齐构建了面向单个机器人任务的可信评测环境。在此基础上,进一步结合 Isaac Lab-Arena 提供的标准化任务组织、并行仿真和策略评测能力,将经过验证的场景、机器人本体和任务规则组织为标准化组件,扩展为更加通用、可扩展的标准化评测体系。
基于 Isaac Lab-Arena,可围绕物体实例、空间布局、材质、光照、相机视角和机器人初始状态进行域随机化,结合 RTX 高保真视觉渲染与 Newton 高精度物理仿真能力,对接触、碰撞和操作过程进行物理合理性验证,避免扩展出的任务只在视觉上成立、却无法真实执行。
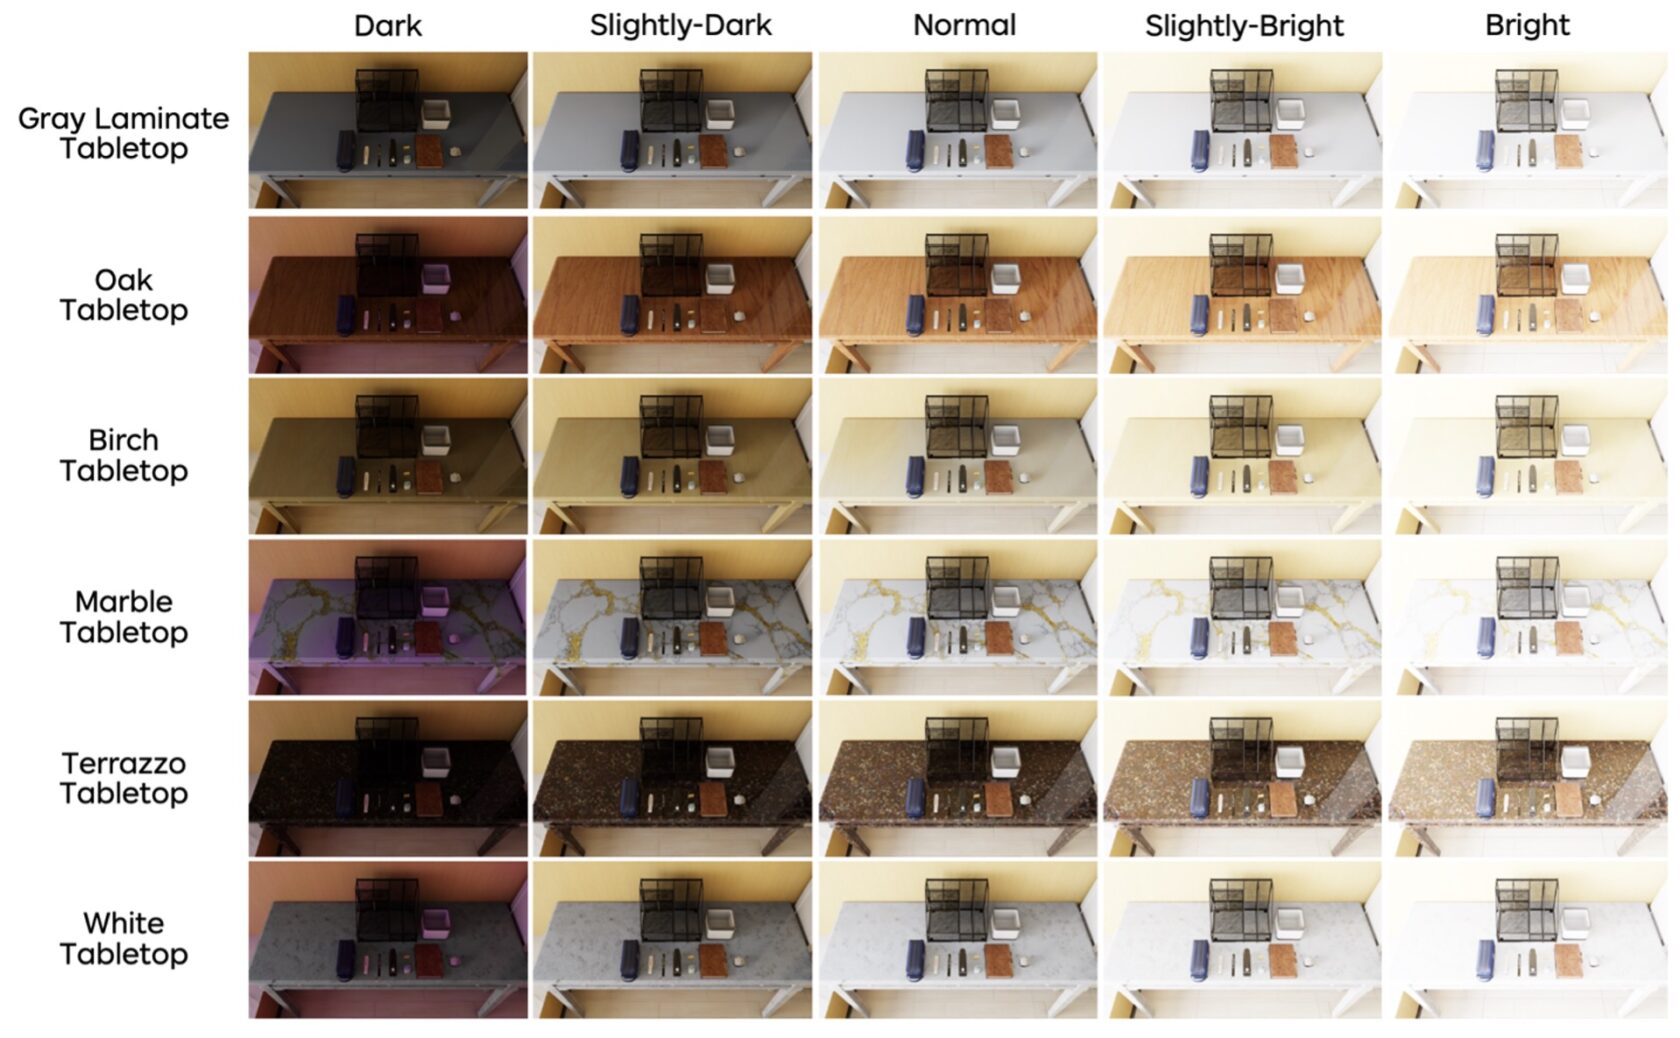
Isaac Lab-Arena 提供统一、精简的任务接口,支持大规模并行 Rollout,使不同模型、任务和环境组合可以被批量执行、记录和比较。
三、实践效果:可信、高效、稳定的仿真评测
以桌面整理任务为例,基于 JoyAI-Sim 与 Isaac Lab-Arena 的仿真评测具有以下优势:
- 可信:通过 JoyAI-Sim 对真实场景、机器人本体及任务流程进行高保真复刻,并将模型分别部署到真机与仿真环境中开展 Rollout,仿真评测与真实评测结果的一致性达到约 89%;
- 高效:依托 Isaac Lab-Arena 的并行仿真与规模化任务调度能力,可同时运行多组评测任务,减少真机部署、场景复位与人工操作成本,整体评测效率达到真机评测的 3.2 倍;
- 稳定:通过在仿真中统一初始状态、场景配置与评测流程,JoyAI-Sim + Isaac Lab-Arena 降低了设备状态、人工操作及环境扰动带来的随机误差,重复评测结果偏差较真机评测降低 37.7%。
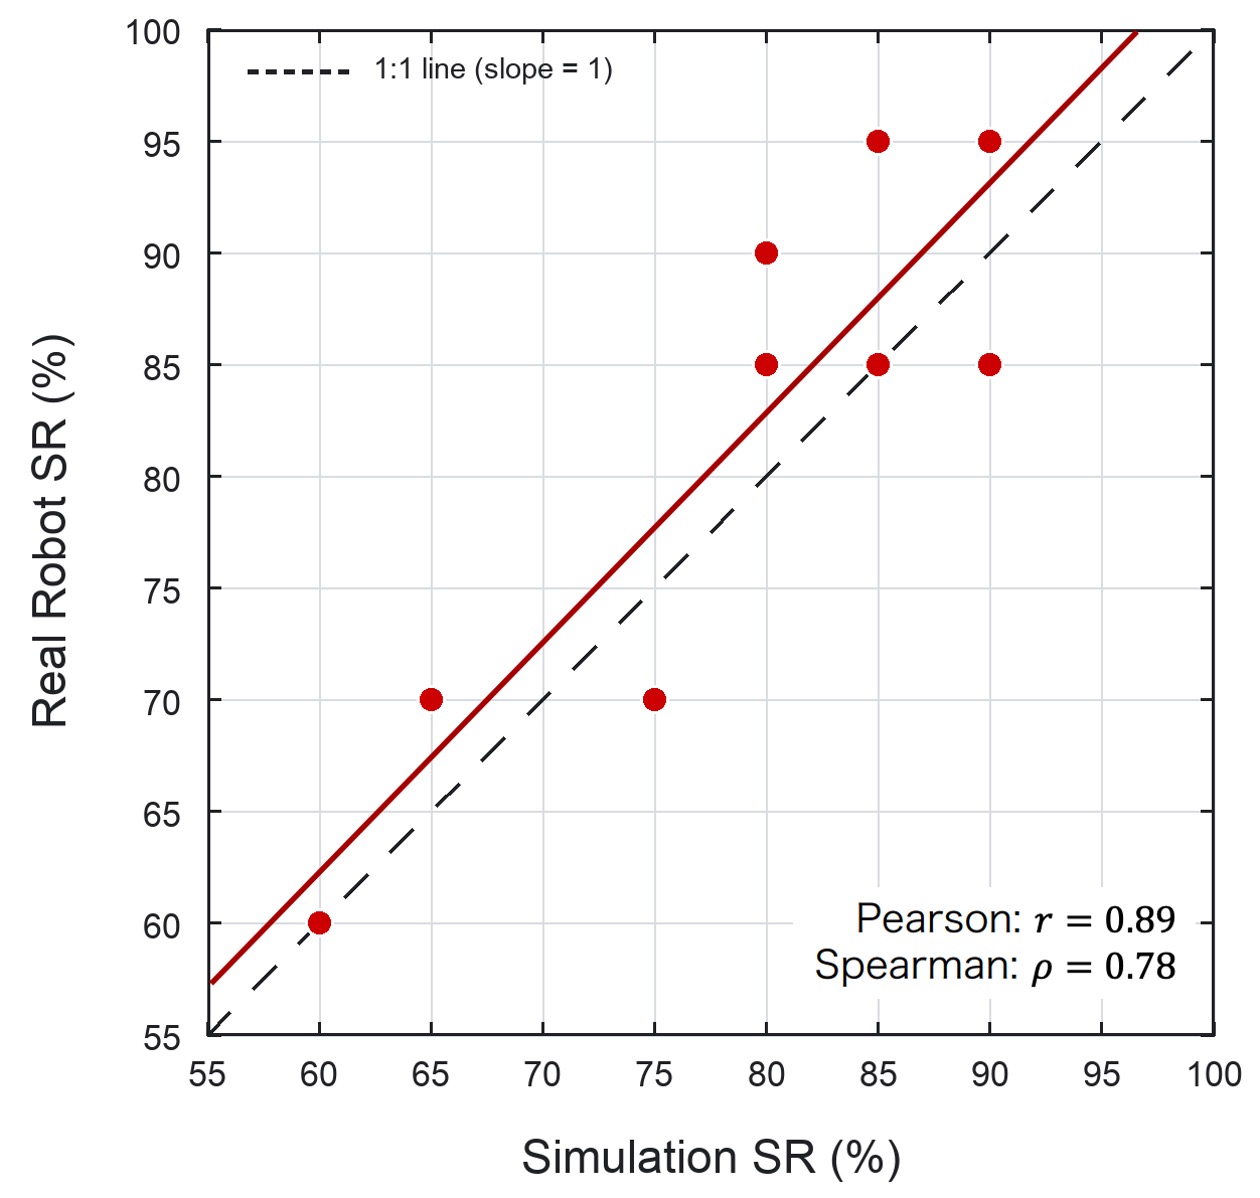
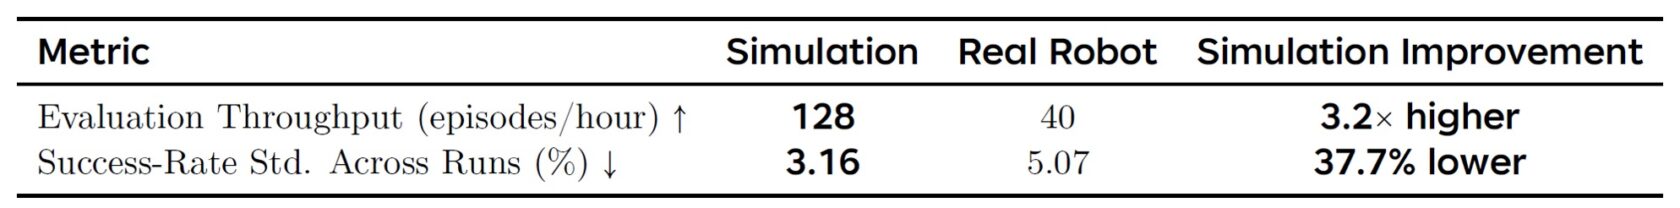
这些结果表明,通过 JoyAI-Sim 完成真机评测任务的对齐,再借助 Isaac Lab-Arena 进行规模化扩展,可以在降低真机评测负担的同时,为模型训练与策略评估提供更加可信、稳定和高效的支持。
四、京东云具身仿真服务
现已在京东云 JoyBuilder 模型开发平台发布了仿真评测和数据合成的实践案例,开发者可在云上直接运行典型应用的 Notebook 工作流,参与开发并体验 JoyAI-Sim + Isaac Lab-Arena 具身仿真评测全流程的服务。
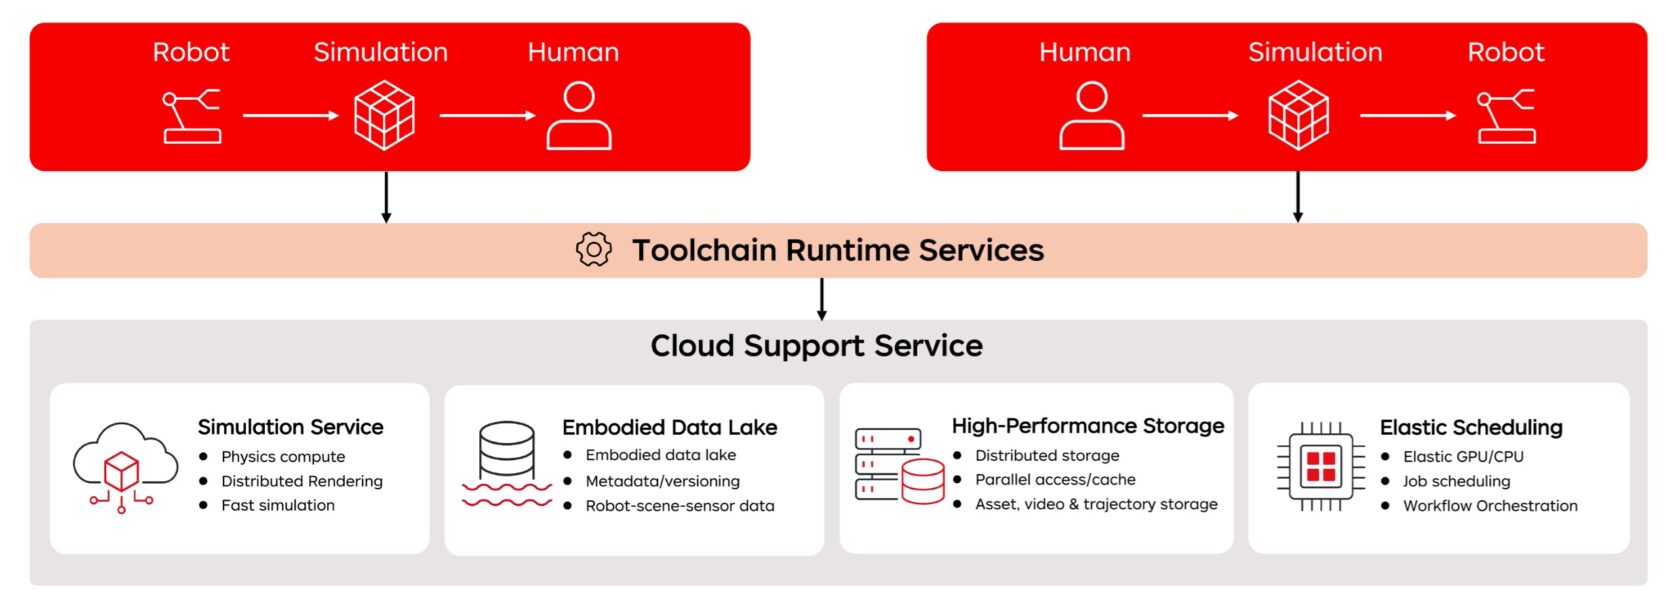
- 仿真评测实践案例:https://docs.jdcloud.com/cn/jdaip/JoyAI-Sim-evaluation-practice。此工作流基于 JoyAI-Sim 提供了一套 1:1 还原真机评测任务的仿真评测服务。通过该服务,用户无需将模型部署到真实机器人上,即可在仿真环境中完成模型能力的评估,从而显著降低具身模型的开发与评测成本。
- 数据合成实践案例:https://docs.jdcloud.com/cn/jdaip/Notebook-Cosmos-Transfer。此工作流基于 Cosmos 视频生成模型提供了一套由视频与提示词驱动的数据合成服务。通过该服务,用户可将仿真操作视频转换为真实、多样的机器人操作视频,减小 Sim-to-Real 的差距,提升具身模型数据质量、扩增数据规模。